Публикувано на 31 август 2016 г.
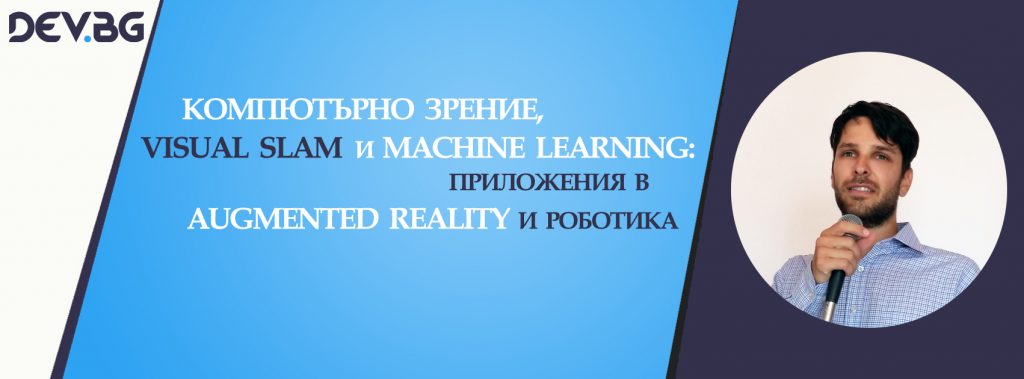
Презентация за конкретен дял от компютърното зрение, който е централен за augmented reality, разпознаване на обекти чрез камера, позволяване на роботи да виждат света около тях и да се ориентират къде се намират в него. Позволяване на роботи да разпознават обекти и да взаимодействат с тях. Всичко това може да работи на smartphone. Целта е да се запознаем с технологията, какво и как може да правим с нея, къде в нея може да се прилага Machine Learning.
ПРОГРАМА:
1. Основна идея зад Visual SLAM;
2. Какво можем да правим със създадената карта от Visual SLAM:
– Augmented reality;
– Autonomous robots;
3. Machine learning + Visual SLAM = AI.
ЛЕКТОР: Любомир Динчев
- 8+ години в IT сектора;
 Loading …


 София


 Fully Remote
ЗАДЪЛЖИТЕЛНА БЕЗПЛАТНА РЕГИСТРАЦИЯ:
Събитието е безплатно, но със задължителна предварителна регистрация: ТУК
КОГА?
20.септември.2016 от 19:30 ч.
КЪДЕ?
IT step, бул. “Ал. Стамболийски” №55, ет. 5, гр. София
ОРГАНИЗАТОР:
Dev.bg
Очакваме ви!
Следи всички събития: Абонирайте се за нашия newsletter, за да получавате информация за събития, интересни статии и анализи и много полезна информация от ИТ света: http://goo.gl/wUxoL7